
lecture18 final clip3 differentialflatness
lecture18 clip final3 platitude différentielle
★
★
★
★
☆
4/5
lecture18 clip final3 platitude différentielle

lecture18 clip final1 commande prédictive par modèle
Conférence 20 pour MIT 6.832 (Underactuated Robotics)

Conférence 18 pour MIT 6.832 (Underactuated Robotics)




Conférence 17 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 16 pour MIT 6.832 (Robotique sous-actionnée)
Cours 15 pour MIT 6.832 (Underactuated Robotics)
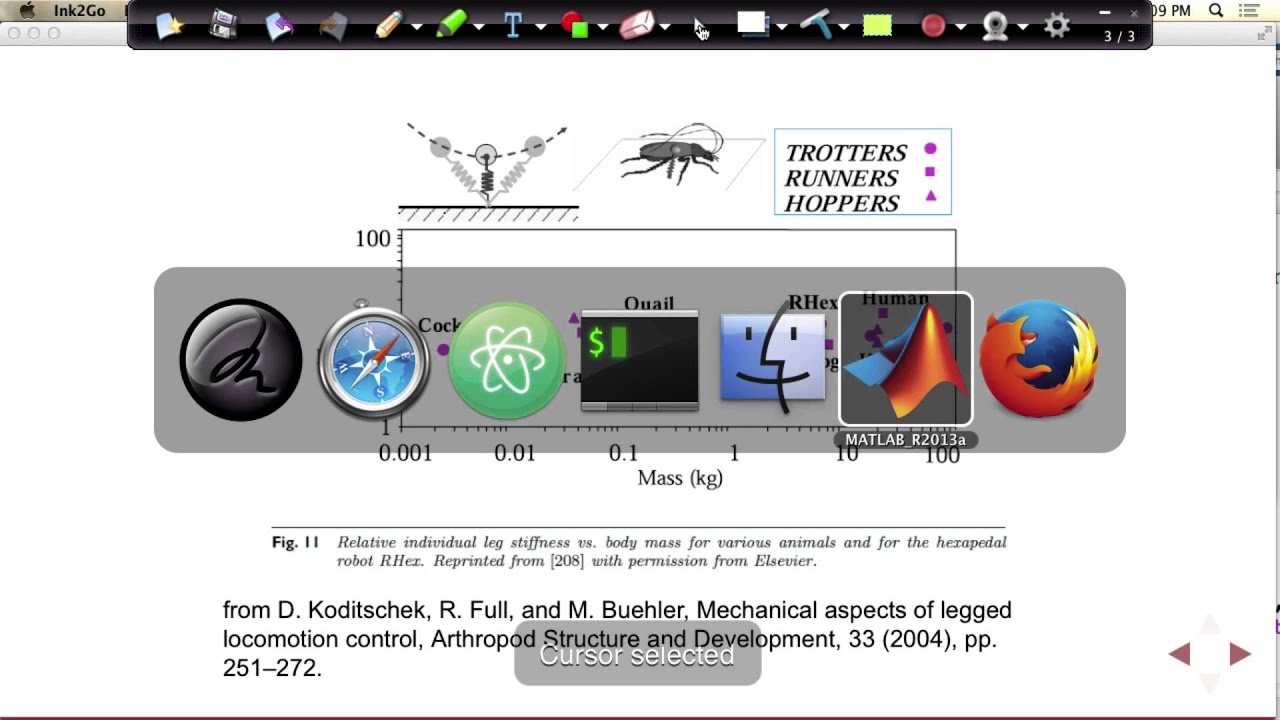
Cours 13 pour MIT 6.832 (Underactuated Robotics)

Conférence 10 - clip E pour MIT 6.832 (Robotique sous-actionnée)

Leçon 10 - clip D pour MIT 6.832 (Robotique sous-actionnée)
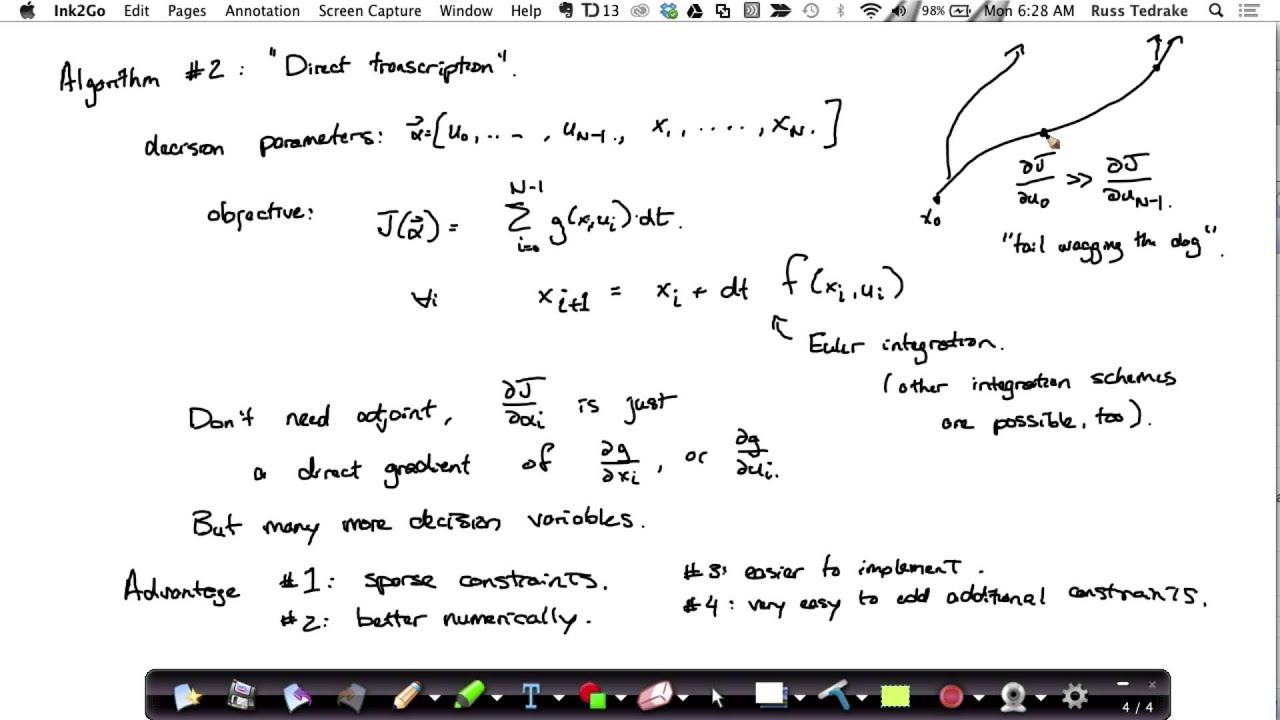
Cours 10 - clip C pour MIT 6.832 (Robotique Sous-actionnée)

Conférence 10 - clip A pour MIT 6.832 (Robotique sous-actionnée)

Conférence 12 pour MIT 6.832 (Robotique sous-actionnée) (mise à jour pour une qualité sonore plus cohérente)
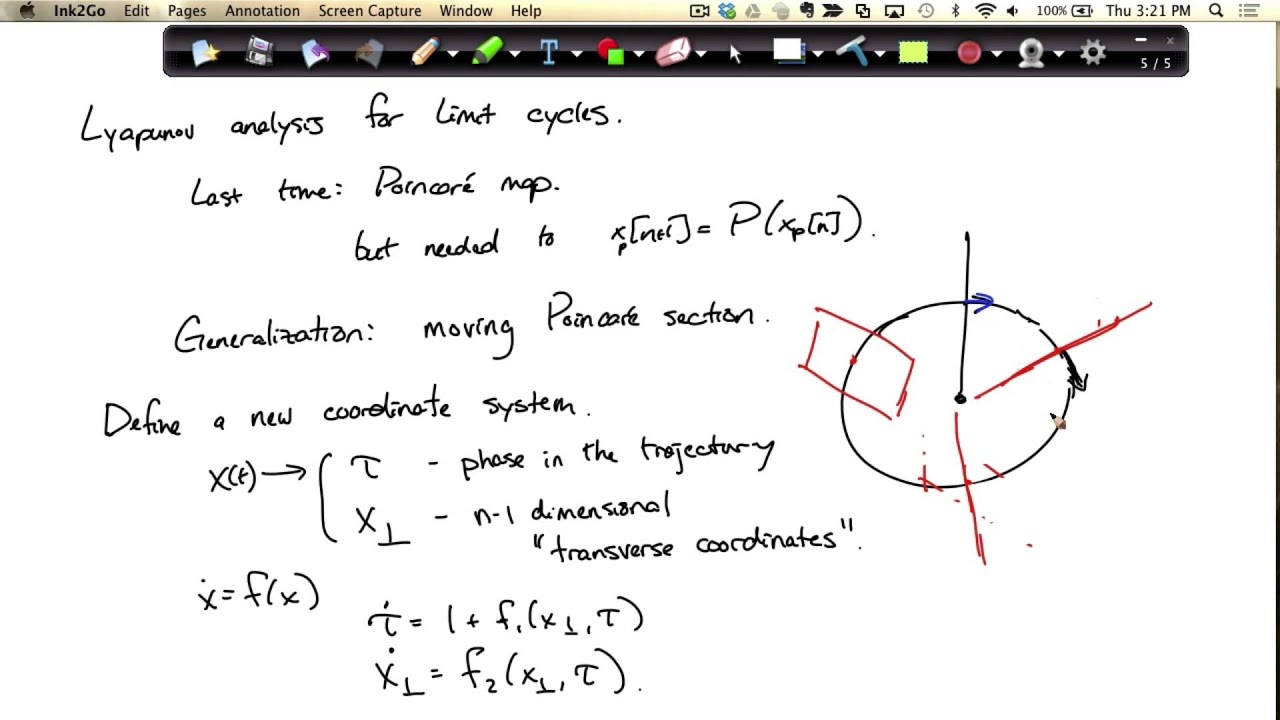
Conférence 12 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 11 pour MIT 6.832 (Robotique sous-actionnée)

6.832 Cours 08 clip 4 (analyse non linéaire de Lyapunov)
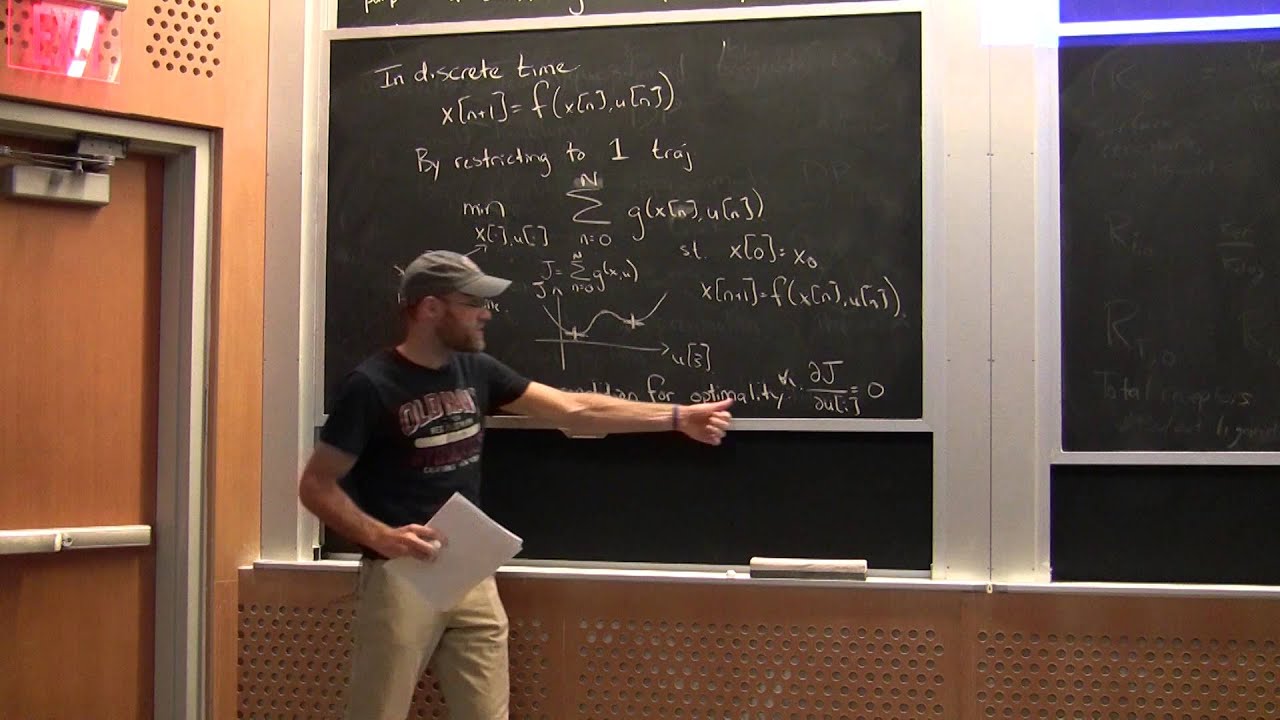
Conférence 09 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 08 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 06 pour MIT 6.832 (Robotique sous-actionnée)
Conférence 01 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 04 pour MIT 6.832 (Robotique sous-actionnée)

Conférence 03 pour MIT 6.832 (Underactuated Robotics)
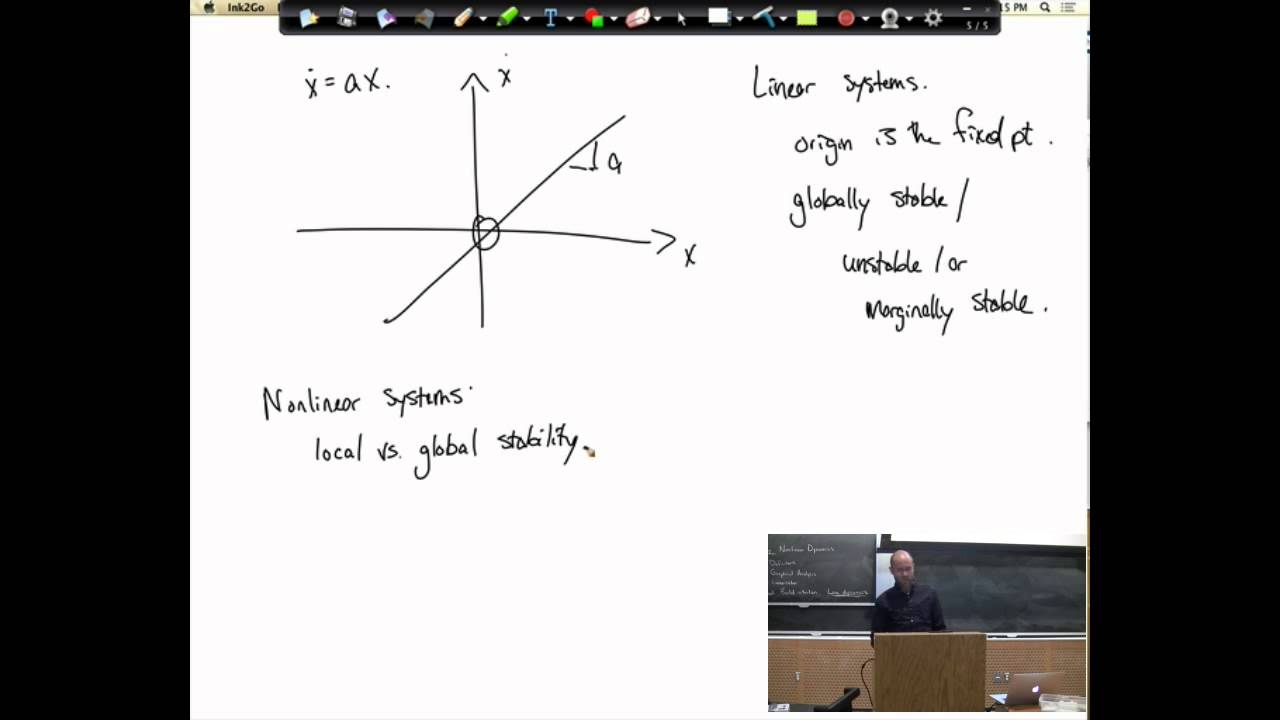
Conférence 02 pour MIT 6.832 (Robotique sous-actionnée)

I, robot: brouiller les frontières entre l'esprit, le corps et les machines, Prof. Ralph Etienne Cummings